

This translation is community contributed and may not be up to date. We only maintain the English version of the documentation. Read this manual in English
Formas de colisión
Un objeto de colisión puede contener varias formas integradas. En físicas 3D, estas pueden incluir envolventes convexas y mallas de triángulos de archivos glTF o GLB. También puedes usar un recurso tilemap o de forma convexa mediante la propiedad Collision Shape del objeto de colisión.
Formas primitivas
Las formas primitivas son box, sphere y capsule. Agrega una forma primitiva haciendo click derecho en el objeto de colisión y seleccionando Add Shape:
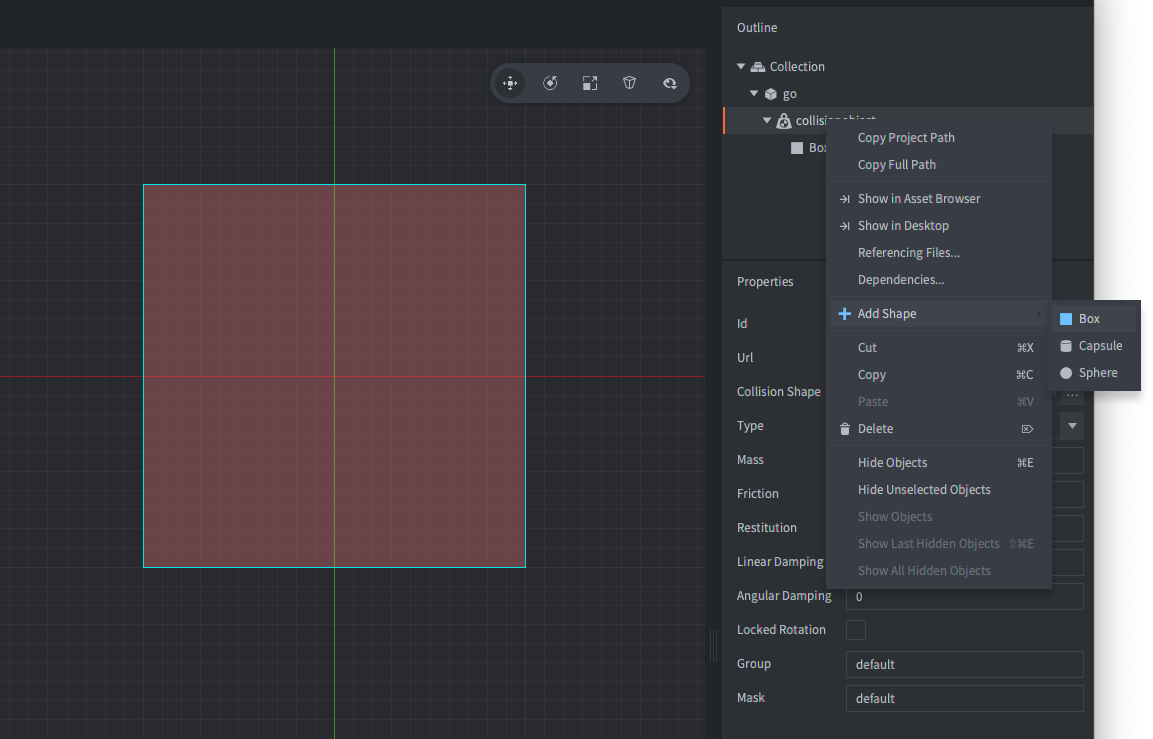
Forma de caja
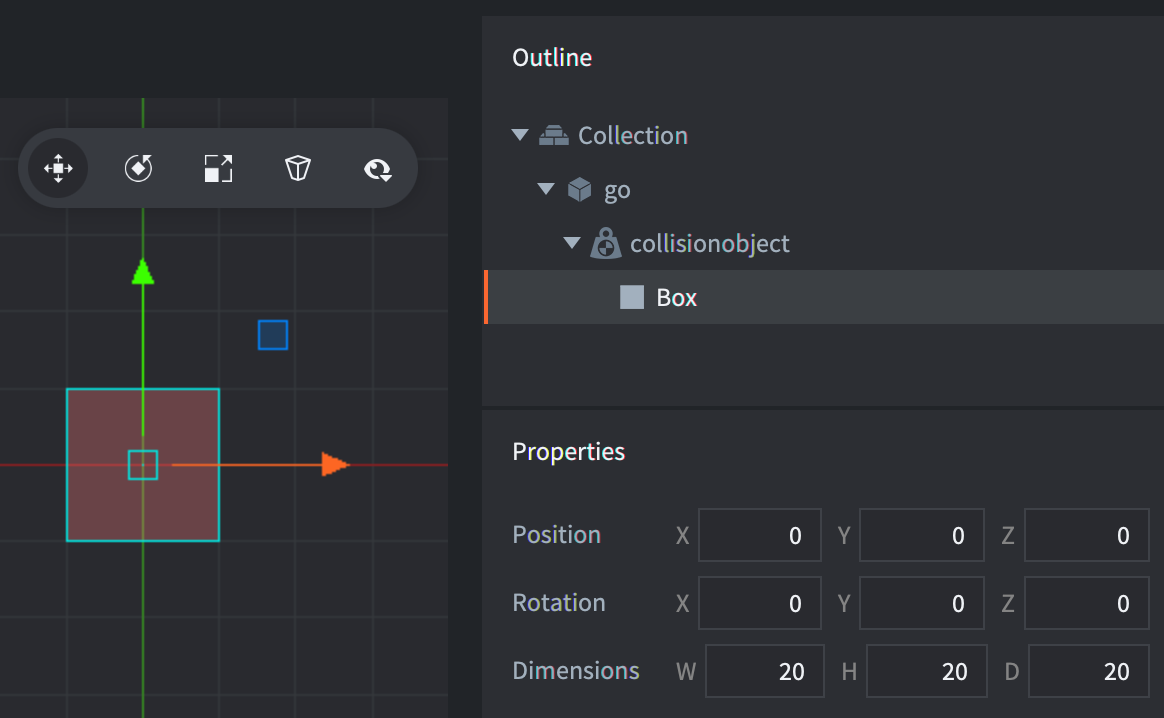
Una caja tiene posición, rotación y dimensiones (ancho, alto y profundidad):
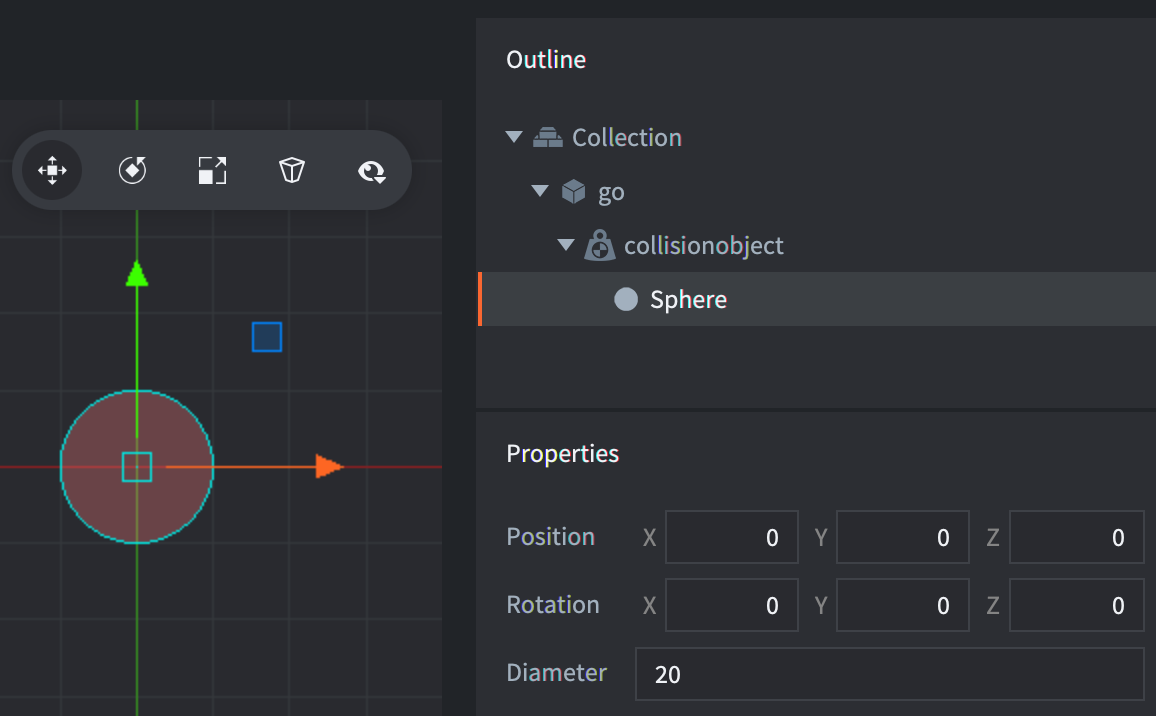
Forma de esfera
Una esfera tiene posición, rotación y diámetro:
Forma de cápsula
Una cápsula tiene posición, rotación, diámetro y altura:
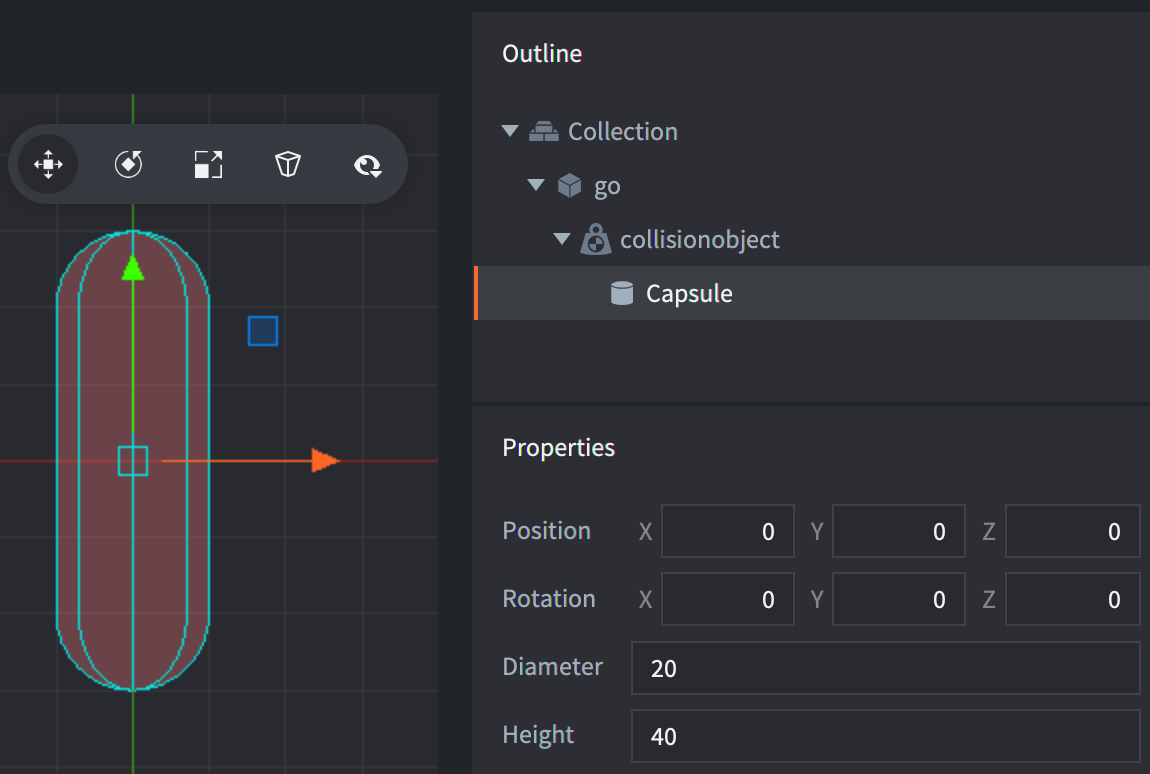
Las formas de cápsula solo tienen soporte cuando se usan físicas 3D (configuradas en la sección Physics del archivo game.project).
Formas complejas
Las formas complejas pueden usar geometría de tilemap o datos de una envolvente convexa. Desde Defold 1.13.2, los objetos de colisión 3D también pueden crear envolventes convexas y formas de malla de triángulos a partir de mallas de escenas glTF o GLB.
Formas Hull y Mesh en 3D
Usa una forma Hull para obtener una aproximación convexa de una malla, o una forma Mesh cuando las colisiones deban seguir sus triángulos, incluidas áreas cóncavas como aberturas en la geometría de un nivel.
- Define Physics ▸ Type como
3Den game.project. - Haz click derecho en el objeto de colisión en Outline y selecciona Add Shape ▸ Hull o Add Shape ▸ Mesh.
- Selecciona la nueva forma y define su propiedad Scene con un archivo .gltf o .glb.
- Selecciona una malla con nombre en el campo Mesh. Si no aparece en la lista, asigna un nombre a la malla en tu herramienta de modelado y vuelve a exportar la escena.
- Posiciona y rota la forma para alinearla con la geometría visible del objeto de juego. Repite estos pasos para agregar más formas si es necesario.
La malla seleccionada aporta su geometría local; no se aplican las transformaciones de los nodos glTF. El backend Bullet 3D admite formas de colisión Mesh, tanto para objetos de colisión estáticos como no estáticos. Los backends de físicas 2D no las admiten.
La geometría de mallas de triángulos es de solo lectura a través de las APIs de formas en runtime. Edita la malla de origen y vuelve a compilar para cambiar sus triángulos. Consulta escalar formas de colisión para conocer la escala del objeto de juego.
Forma de colisión de tilemap
Defold incluye una funcionalidad que te permite generar fácilmente formas físicas para el tile source usado por un tile map. El manual de Tilesource explica cómo agregar grupos de colisión a un tile source y asignar tiles a grupos de colisión (ejemplo).
Para agregar colisión a un tile map:
- Agrega el tilemap a un objeto de juego haciendo click derecho en el objeto de juego y seleccionando Add Component File. Selecciona el archivo de tile map.
- Agrega un componente de objeto de colisión al objeto de juego haciendo click derecho en el objeto de juego y seleccionando Add Component ▸ Collision Object.
- En lugar de agregar formas al componente, define la propiedad Collision Shape con el archivo tilemap.
- Configura las Properties del componente de objeto de colisión como de costumbre.
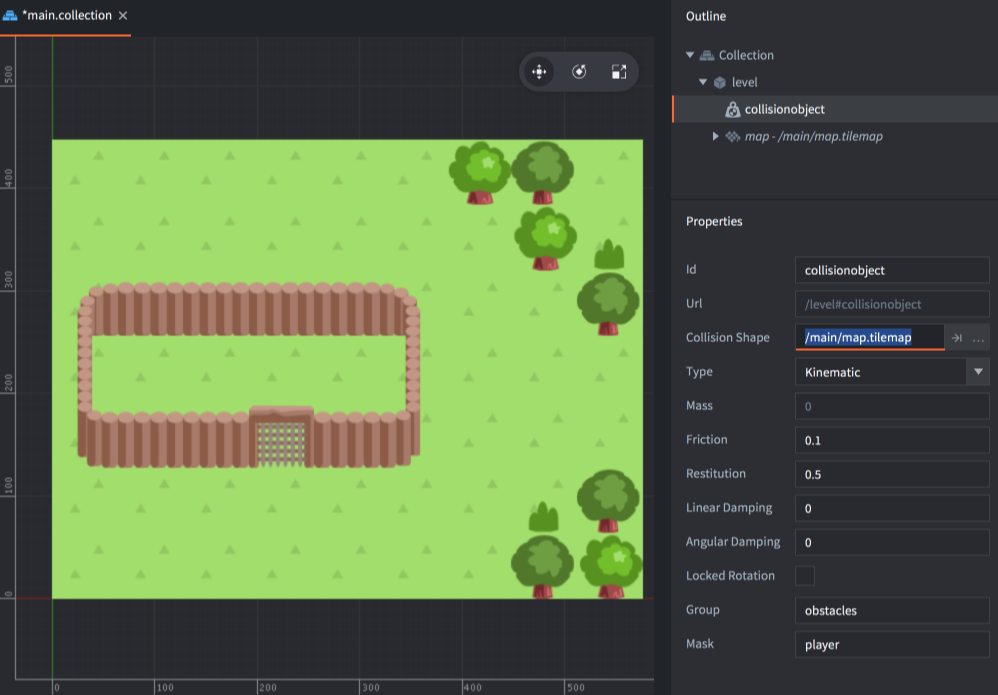
Ten en cuenta que la propiedad Group no se usa aquí, ya que los grupos de colisión se definen en el tile source del tile map.
Forma de envolvente convexa
En físicas 3D puedes crear una envolvente convexa directamente a partir de una malla mediante el procedimiento del editor descrito arriba. El recurso heredado .convexshape también es compatible y se puede crear a partir de puntos usando un editor externo:
- Crea un archivo de forma de envolvente convexa (extensión de archivo
.convexshape) usando un editor externo. - Edita el archivo manualmente con un editor de texto o una herramienta externa (ver abajo).
- En lugar de agregar formas al componente de objeto de colisión, define la propiedad Collision Shape con el archivo convex shape.
Formato de archivo
El formato de archivo de envolvente convexa usa el mismo formato de datos que todos los demás archivos de Defold, es decir, el formato de texto protobuf. Una forma de envolvente convexa define los puntos de la envolvente. En físicas 2D, los puntos deben proporcionarse en sentido antihorario. En el modo de físicas 3D se usa una nube de puntos abstracta. Ejemplo 2D:
shape_type: TYPE_HULL
data: 200.000
data: 100.000
data: 0.0
data: 400.000
data: 100.000
data: 0.0
data: 400.000
data: 300.000
data: 0.0
data: 200.000
data: 300.000
data: 0.0
El ejemplo anterior define las cuatro esquinas de un rectángulo:
 200x300   400x300
    4---------3
    |         |
    |         |
    |         |
    |         |
    1---------2
 200x100   400x100
Herramientas externas
Hay varias herramientas externas distintas que se pueden usar para crear formas de colisión:
- Physics Editor, de CodeAndWeb, se puede usar para crear objetos de juego con sprites y formas de colisión coincidentes.
- Defold Polygon Editor se puede usar para crear formas de envolvente convexa.
- Physics Body Editor se puede usar para crear formas de envolvente convexa.
Escalar formas de colisión
El objeto de colisión y sus formas heredan la escala del objeto de juego. Para desactivar este comportamiento, desmarca la casilla Allow Dynamic Transforms en la sección Physics de game.project. Ten en cuenta que solo se admite el escalado uniforme y que se usará el valor de escala más pequeño si la escala no es uniforme.
Redimensionar formas de colisión
Las formas primitivas se pueden redimensionar en tiempo de ejecución usando physics.set_shape(). Esta función no reemplaza los vértices de las envolventes convexas ni la geometría de mallas de triángulos. Ejemplo:
-- definir datos de la forma de cápsula
local capsule_data = {
  type = physics.SHAPE_TYPE_CAPSULE,
  diameter = 10,
  height = 20,
}
physics.set_shape("#collisionobject", "my_capsule_shape", capsule_data)

-- definir datos de la forma de esfera
local sphere_data = {
  type = physics.SHAPE_TYPE_SPHERE,
  diameter = 10,
}
physics.set_shape("#collisionobject", "my_sphere_shape", sphere_data)

-- definir datos de la forma de caja
local box_data = {
  type = physics.SHAPE_TYPE_BOX,
  dimensions = vmath.vector3(10, 10, 5),
}
physics.set_shape("#collisionobject", "my_box_shape", box_data)
Ya debe existir una forma del tipo correcto con el id especificado en el objeto de colisión.
Rotar formas de colisión
Rotar formas de colisión en físicas 3D
Las formas de colisión en físicas 3D se pueden rotar alrededor de todos los ejes.
Rotar formas de colisión en físicas 2D
Las formas de colisión en físicas 2D solo se pueden rotar alrededor del eje z. La rotación alrededor del eje x o y dará resultados incorrectos y debe evitarse, incluso al rotar 180 grados para básicamente voltear la forma a lo largo del eje x o y. Para voltear una forma física, se recomienda usar physics.set_hlip(url, flip) y physics.set_vlip(url, flip).
Depuración
Puedes activar la depuración de físicas para ver las formas de colisión en tiempo de ejecución.